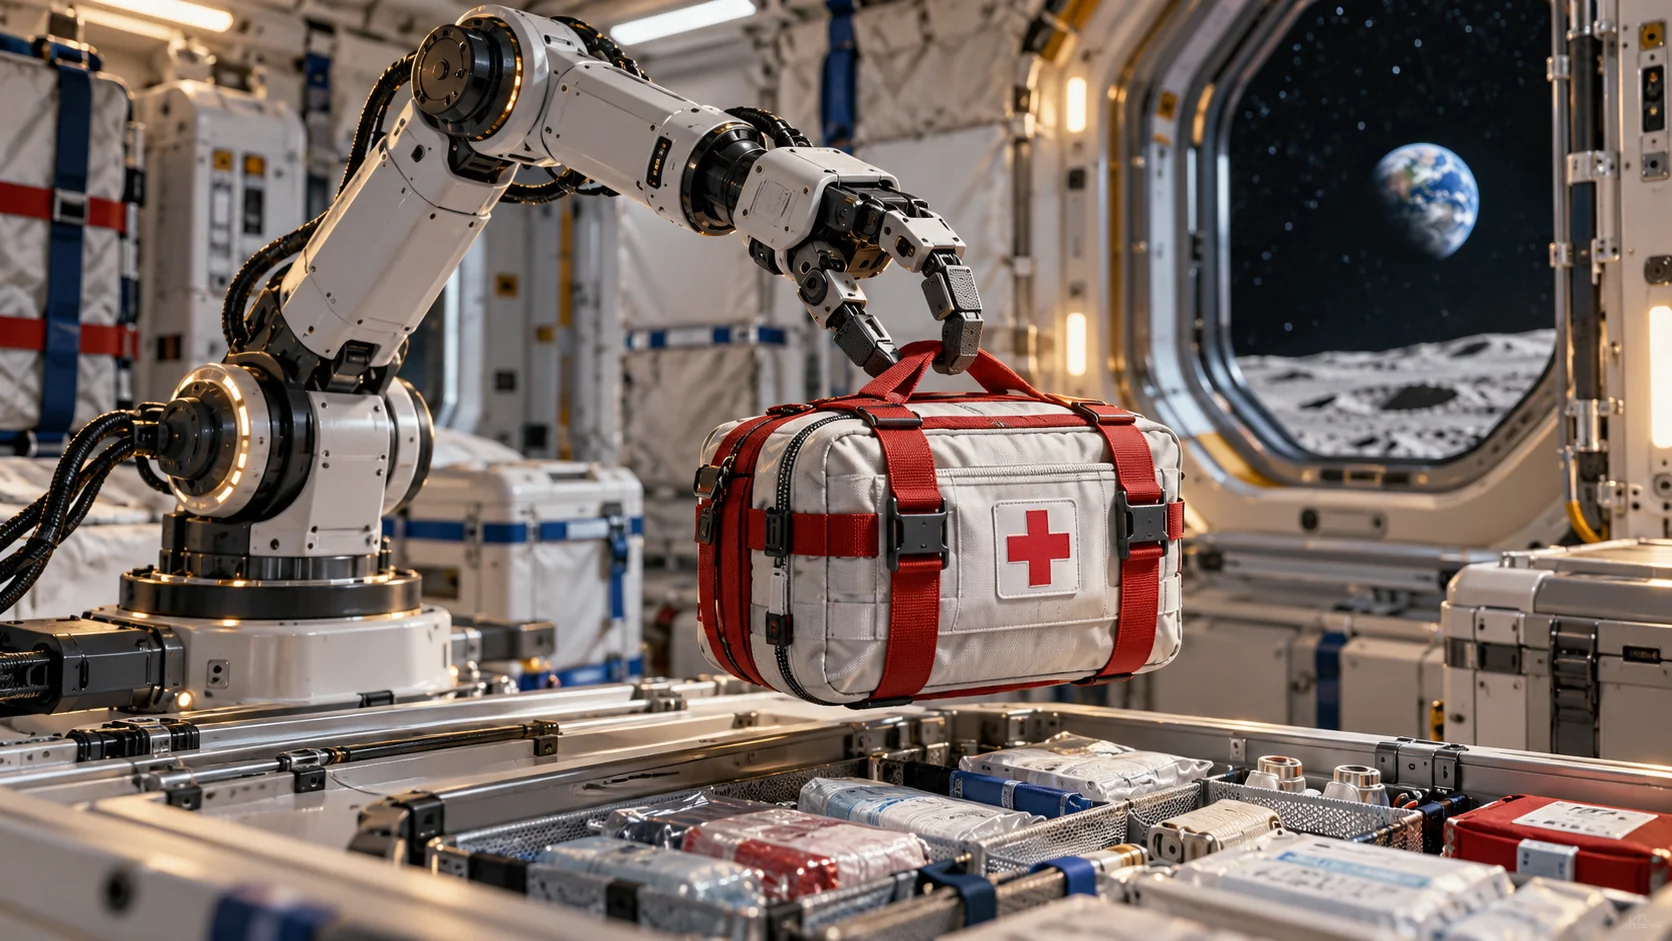
Google Public Sector y equipos de NASA han probado un robot capaz de localizar y mover una bolsa médica, con un 85 % de éxito inicial en un entorno de laboratorio. La colaboración apunta a misiones a la Luna o Marte donde la comunicación de ida y vuelta con la Tierra podría tardar hasta 44 minutos. El dato es prometedor para una tarea concreta; aún no demuestra que el sistema sea seguro en una nave, robusto frente a fallos ni listo para volar.
El prototipo se concibe como manipulador de carga, logística y herramientas. En una urgencia podría acercar y preparar un ecógrafo mientras la persona responsable de medicina se centra en interpretar la prueba. NASA aporta su Human Research Program, el equipo de robótica del Johnson Space Center y JPL; Google aporta infraestructura y simulación.
Qué mide realmente ese 85 %
La demostración se realizó en iMETRO, en el Johnson Space Center, con una configuración de cámara «eye-to-hand». El modelo abierto Pi0, de Physical Intelligence, dirigió una maniobra de coger y colocar una bolsa médica. MuJoCo permitió practicar movimientos en simulación antes de pasar al hardware. La fuente no publica el número de intentos, los tipos de fallo ni un intervalo de confianza.
Sin denominador, un 85 % no permite saber si fueron 17 éxitos de 20 o 850 de 1.000. Tampoco sabemos si los fallos se resolvieron deteniendo el brazo, repitiendo el movimiento o requiriendo intervención. En un laboratorio, fallar una recogida es una incidencia; junto a una persona enferma y equipos flotando, la misma tasa necesita una estrategia segura de recuperación.
Entrenar en la nube no significa depender de ella en Marte
Google afirma que afinó el modelo Pi0 de 4.000 millones de parámetros en 2,5 horas con instancias G4. Después, el modelo se ejecutó localmente en dispositivos de borde de bajo consumo. El equipo declara haber examinado unos quince dispositivos durante dos años. Esa separación entre entrenamiento y operación resuelve una restricción esencial: la nave no puede contar con una conexión continua a un centro de datos terrestre.
| Fase | Entorno descrito | Pregunta pendiente |
|---|---|---|
| Práctica | MuJoCo | Qué diferencias aparecen al pasar al hardware |
| Afinado | Google Cloud G4, 2,5 horas | Coste, datos y repetibilidad |
| Demostración | iMETRO, bolsa médica | Número de intentos y clases de fallo |
| Objetivo | Dispositivo local de bajo consumo | Radiación, energía, mantenimiento y certificación |
La historia se conecta con Microduck y su aprendizaje en simulación, pero la escala y el riesgo son distintos. Un repositorio educativo puede aceptar ajustes frecuentes; un asistente espacial necesita límites de fuerza, parada segura, redundancia y procedimientos de recuperación definidos antes de compartir un habitáculo.
Google describe el sistema como prueba de concepto y mantiene la supervisión del astronauta para cualquier apoyo médico. Esa es la lectura correcta hoy: una demostración del creador con una tarea y un porcentaje inicial, no un robot autónomo aprobado para Artemis ni una sustitución de decisiones clínicas.
Transparencia: artículo elaborado con asistencia de IA a partir del informe de Google Public Sector y cobertura que remite a esa fuente. Texploto no ejecutó el modelo ni presenció la demostración.