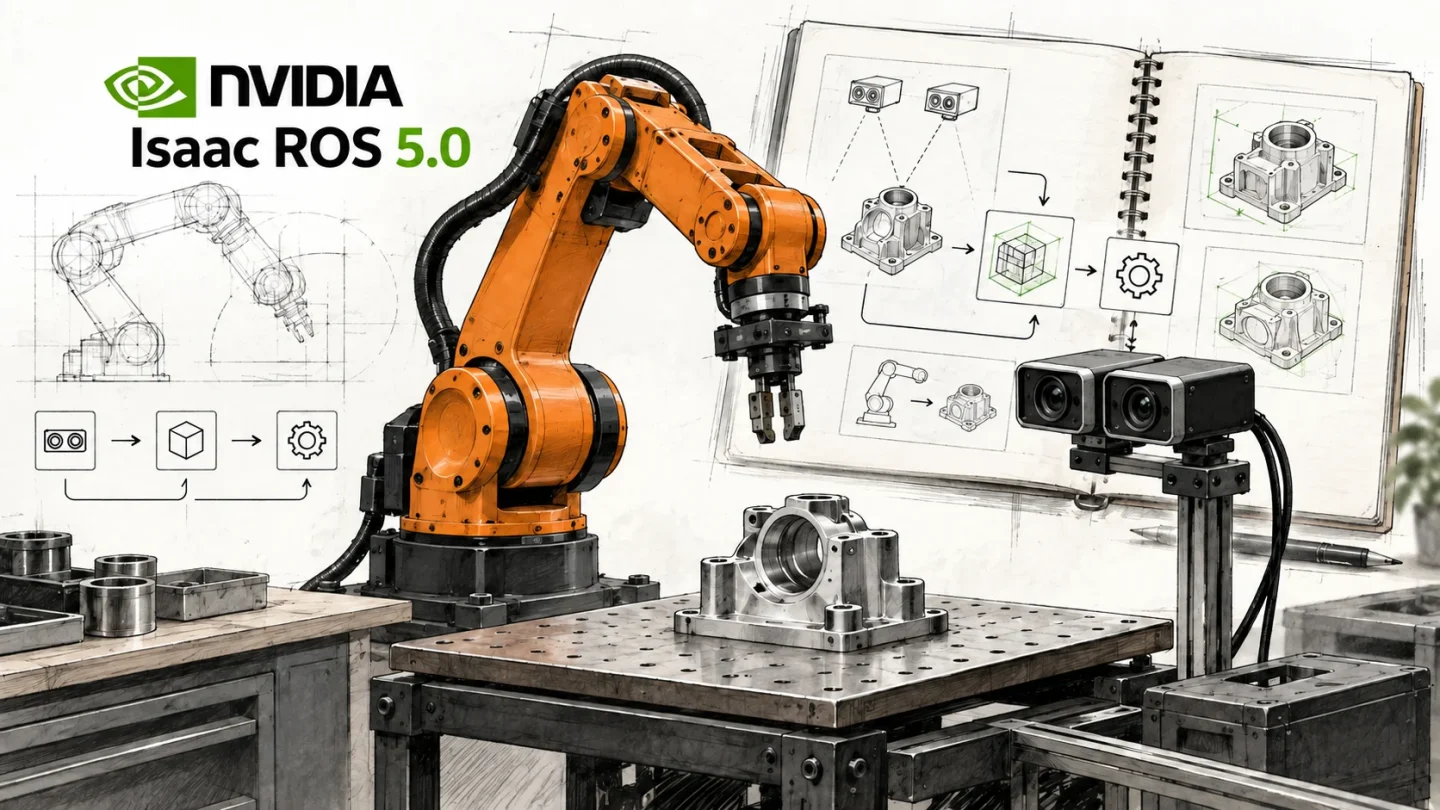
NVIDIA presentó Isaac ROS 5.0 el 22 de septiembre con una propuesta concreta: que los asistentes de programación ayuden también a preparar y adaptar software para robots. No se trata de un robot nuevo, sino de herramientas que conectan percepción, cálculo y desarrollo. Las notas de la versión 5.0.0 llevan fecha del día 21; el anuncio público llegó al siguiente.
El anuncio de NVIDIA describe flujos reutilizables para agentes y documentación preparada para ellos. Incluye asistencia para adaptar percepción estéreo a cámaras y entornos concretos. El interés práctico es reducir trabajo de integración, aunque el fabricante no demuestra con ese anuncio que cualquier aplicación robótica pueda desarrollarse de forma autónoma.
El cambio que afecta al código existente
Las notas de versión detallan el salto a ROS 2 Lyrical y los paquetes para Ubuntu 24.04. También explican la sustitución de las interfaces NITROS por rosidl::Buffer y el backend de CUDA. El código que utiliza directamente APIs o tipos NITROS necesita una migración del código fuente.
Hay dos ayudas distintas: isaac-ros-activate activa el entorno de desarrollo; migrate-node-to-rosidl-buffer, en acceso anticipado, ayuda a migrar un nodo. Que exista una habilidad para el agente no elimina la necesidad de revisar el resultado ni transforma un proyecto antiguo en compatible por sí solo.
Por dónde empezar a evaluar la actualización
La primera pregunta para un equipo con robots en servicio es si su código toca directamente esas interfaces. Si la respuesta es afirmativa, el trabajo incluye migración, además de instalar una versión nueva. Si comienza desde cero, la decisión pasa por encajar plataforma, cámaras y paquetes con su aplicación; la guía oficial de inicio es el punto de referencia para esos requisitos.
Una ayuda de programación y una validación física responden a preguntas diferentes. Generar correctamente una configuración no demuestra que una trayectoria sea adecuada para un puesto de trabajo concreto. Esa separación permite valorar el ahorro de desarrollo sin atribuir al asistente garantías que no se han publicado.
La misma distinción entre producir código y verificarlo aparece en nuestro artículo sobre NVIDIA, Python y Rust: la automatización necesita criterios de comprobación ligados al resultado.
Noticia de lanzamiento basada en documentación oficial. No hemos instalado ni ejecutado Isaac ROS ni localizado una prueba independiente detallada de esta versión que permita cuantificar sus mejoras.